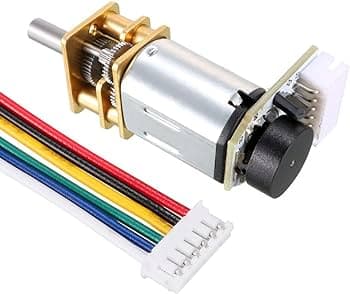
N20 gearmotor with encoder and wheel
sku ROB-CB0N20 · categoríacategory robotics
factura o tiquete electrónicoprice in USD
electronic invoice or receipt
agotadosold out — envíos desde San José— ships from San José
- [✓] Envío desde San José, CR: por Correos de Costa Rica, o retiro en Centro Colón. Costo y plazo en el checkout.Ships from San José, CR: by Correos de Costa Rica, or pickup at Centro Colón. Cost and timing at checkout.
- [✓] Envío gratis con Correos en pedidos desde $200.00 antes de IVA.Free shipping by Correos on orders of $200.00 or more before VAT.
- [✓] Factura electrónica: pídala en el checkout con su cédula o la de su empresa.Electronic invoice: ask for it at checkout with your ID or your company's.
- [✓] PagoPayment: Tarjeta de crédito o débito (Tilopay)Credit or debit card (Tilopay) · Compra-Click (enlace de pago por correo)Compra-Click (payment link by email) · Pagar al retirar en Centro Colón (datáfono)Pay at pickup in Centro Colón (card terminal) · SINPE MóvilSINPE Móvil · Depósito o transferencia bancariaBank deposit or transfer.
- [✓] CuentaAccount: para comprar se inicia sesión.needed to check out. Crear cuentaCreate an account
- [✓] ¿Dudas?Questions? contacto y soportecontact and support
$ cat specs.txt
- voltaje recomendado del motorrecommended motor voltage
- 6v6v
- voltaje del encoderencoder voltage
- 3 a 5VDC3 to 5VDC
- relación de engranajesgear ratio
- 1:301:30
- velocidad sin carga @6vdcno-load speed @6vdc
- 500 rpm500 rpm
- velocidad con carga @6vdcloaded speed @6vdc
- 375 rpm375 rpm
- torquetorque
- 0.35 kg*cm0.35 kg*cm
- torque de bloqueostall torque
- 0.4 kg*cm0.4 kg*cm
- corriente de bloqueo @6vdcstall current @6vdc
- 550mA550mA
- impedanciaimpedance
- 13 ohms13 ohms
- diámetro de la llantawheel diameter
- 42mm42mm
- material de la llantawheel material
- Caucho de siliconaSilicone rubber
- tamaño del motormotor size
- N20N20
- tipo de encoderencoder type
- Cuadratura, conectado al eje de entradaQuadrature, connected to the input shaft
a agregar al carritoadd to cart← → fotosphotosg c ir al carritogo to cart
Este motorreductor metálico tamaño N20 hecho a la medida incluye un encoder de cuadratura integrado y una llanta de caucho de silicona de 42mm de diámetro.
Los encoders de cuadratura se utilizan en robótica avanzada para control de velocidad, giros y movimientos precisos, cálculo de distancias y navegación por estima (dead reckoning).
Para que funcione bien con voltajes más bajos, redujimos la impedancia a 13 ohms. Aquí hay un soporte de montaje para este tipo de motor.
Especificaciones
- Rango de voltaje recomendado para los motores: 6v
- Voltaje recomendado para el circuito del encoder: 3 a 5VDC
- Relación de engranajes 1:30
- Los encoders están conectados al eje de entrada
- Revoluciones por minuto: @6VDC sin carga = 500 rpm
- Revoluciones por minuto: @6VDC con carga = 375 rpm
- Torque kg*cm = 0.35
- Torque de bloqueo kg*cm= 0.4
- Corriente de bloqueo del motor @6VDC = 550mA

Distribución de pines
- M1 -- Contacto 1 del motor (conecte aquí su driver de motor)
- GND -- GND para el circuito del encoder
- C1 -- salida del primer encoder
- C2 -- salida del segundo encoder
- Vcc -- 3 a 5VDC para el circuito del encoder
- M2 -- Contacto 2 del motor (conecte aquí su driver de motor)
Documentos
This custom made N20 size metal gear motor comes with a built-in quadrature encoder and a 42mm diameter silicon rubber tire.
Quadrature encoders are used in advanced robotics for speed control, precise turns and movements, distance calculations and dead reckoning.
In order to function well with lower voltages we reduced the impedance to 13 ohms. Here is a mounting bracket for this type of motor.
Specifications
- Recommended voltage range for motors: 6v
- Recommended voltage for encoder circuitry: 3 to 5VDC
- Gear ratio 1:30
- The encoders are connected to the input shaft
- Revolutions per minute: @6VDC no load = 500 rpm
- Revolutions per minute: @6VDC with load = 375 rpm
- Toque kg*cm = 0.35
- Stall torque kg*cm= 0.4
- Motor stall current @6VDC = 550mA
Pinout
- M1 -- Motor contact 1 (connect your motor driver here)
- GND -- GND for encoder circuitry
- C1 -- output of first encoder
- C2 -- output of second encoder
- Vcc -- 3 to 5VDC for encoder circuitry
- M2 -- Motor contact 2 (connect your motor driver here)