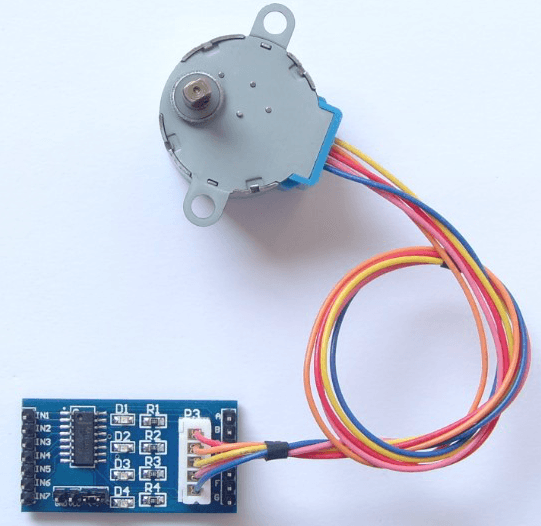
28BYJ-48 Stepper Motor with ULN2003 Driver
sku ROB-CB0095 · categoríacategory robotics
factura o tiquete electrónicoprice in USD
electronic invoice or receipt
en stockin stock — envíos desde San José— ships from San José
cantidadquantity
- [✓] Envío desde San José, CR: por Correos de Costa Rica, o retiro en Centro Colón. Costo y plazo en el checkout.Ships from San José, CR: by Correos de Costa Rica, or pickup at Centro Colón. Cost and timing at checkout.
- [✓] Envío gratis con Correos en pedidos desde $200.00 antes de IVA.Free shipping by Correos on orders of $200.00 or more before VAT.
- [✓] Factura electrónica: pídala en el checkout con su cédula o la de su empresa.Electronic invoice: ask for it at checkout with your ID or your company's.
- [✓] PagoPayment: Tarjeta de crédito o débito (Tilopay)Credit or debit card (Tilopay) · Compra-Click (enlace de pago por correo)Compra-Click (payment link by email) · Pagar al retirar en Centro Colón (datáfono)Pay at pickup in Centro Colón (card terminal) · SINPE MóvilSINPE Móvil · Depósito o transferencia bancariaBank deposit or transfer.
- [✓] CuentaAccount: para comprar se inicia sesión.needed to check out. Crear cuentaCreate an account
- [✓] ¿Dudas?Questions? contacto y soportecontact and support
$ cat specs.txt
- tipo de motormotor type
- Motor paso a paso unipolarUnipolar stepper motor
- voltajevoltage
- 5 Volts DC5 Volts DC
- conexiónconnection
- 5 cables5 wires
- frecuenciafrequency
- 100 Hz100 Hz
- ángulo de paso (medio paso)step angle (half step)
- 5.625 grados por paso / 64 pasos por revolución5.625 degrees per step / 64 steps per revolution
- ángulo de paso (paso completo)step angle (full step)
- 11.25 grados por paso / 32 pasos por revolución11.25 degrees per step / 32 steps per revolution
- relación de engranajesgear ratio
- 64:1 (medida: 63.68395:1)64:1 (measured: 63.68395:1)
- pasos por revolución completa (medio paso)steps per full revolution (half step)
- 4076 (aprox.)4076 (approx.)
- controladordriver
- ULN2003ULN2003
- fasesphases
- 44
- pesoweight
- 30g30g
a agregar al carritoadd to cart← → fotosphotosg c ir al carritogo to cart
| Tipo de motor | Motor paso a paso unipolar |
| Tipo de conexión | Conexión de 5 cables (al controlador del motor) |
| Voltaje | 5 Volts DC |
| Frecuencia | 100 Hz |
| Modo de paso | Se recomienda el modo de medio paso (secuencia de señal de control de 8 pasos) |
| Ángulo de paso | Modo de medio paso: secuencia de señal de control de 8 pasos (recomendado) 5.625 grados por paso / 64 pasos por una revolución del eje interno del motor. Modo de paso completo: secuencia de señal de control de 4 pasos 11.25 grados por paso / 32 pasos por una revolución del eje interno del motor |
| Relación de engranajes | El fabricante especifica 64:1. Algunas personas pacientes y diligentes en los foros de Arduino han desarmado el tren de engranajes de estos pequeños motores y determinaron que la relación exacta es en realidad 63.68395:1. Esto significa que en el modo de medio paso recomendado tendremos:64 pasos por rotación del motor x relación de engranajes de 63.684 = 4076 pasos por revolución completa (aproximadamente). |
| Cableado al controlador ULN2003 | A (Azul), B (Rosado), C (Amarillo), D (Naranja), E (Rojo, punto medio) |
| Peso | 30g |
El motor tiene 4 bobinas de alambre que se energizan en secuencia para hacer girar el eje magnético del motor. Al usar el método de paso completo, se energizan 2 de las 4 bobinas en cada paso. La biblioteca Stepper predeterminada que viene preinstalada con el Arduino IDE utiliza este método. La hoja de datos del 28BYJ-48 especifica que el método preferido para controlar este motor paso a paso es el de medio paso, en el que primero se energiza solo la bobina 1, luego las bobinas 1 y 2 juntas, luego solo la bobina 2 y así sucesivamente…Con 4 bobinas, esto significa 8 señales diferentes
La tarjeta controladora de motor paso a paso ULN2003 utiliza ARREGLOS DARLINGTON ULN2003 para controlar un motor paso a paso UNIPOLAR de 4 fases y 5 cables.
Arduino tiene una biblioteca Stepper integrada con información sobre motores paso a paso UNIPOLARES y BIPOLARES.
Documentos:
- Hoja de datos
- Esquemáticos
- Aquí hay un tutorial para conectar el motor paso a paso 28BYJ-48 a la tarjeta controladora de motor paso a paso ULN2003.
- Buenas notas sobre motores paso a paso.
| Motor Type | Unipolar stepper motor |
| Connection Type | 5 Wire Connection (to the motor controller) |
| Voltage | 5 Volts DC |
| Frequency | 100 Hz |
| Step mode | Half-step mode recommended (8 step control signal sequence) |
| Step angle | Half-step mode: 8 step control signal sequence (recommended) 5.625 degrees per step / 64 steps per one revolution of the internal motor shaft. Full Step mode: 4 step control signal sequence 11.25 degrees per step / 32 steps per one revolution of the internal motor shaft |
| Gear ratio | Manufacturer specifies 64:1. Some patient and diligent people on the Arduino forums have disassembled the gear train of these little motors and determined that the exact gear ratio is in fact 63.68395:1. These means that in the recommended half-step mode we will have:64 steps per motor rotation x 63.684 gear ratio = 4076 steps per full revolution (approximately). |
| Wiring to the ULN2003 controller | A (Blue), B (Pink), C (Yellow), D (Orange), E (Red, Mid-Point) |
| Weight | 30g |
The motor has 4 coils of wire that are powered in a sequence to make the magnetic motor shaft spin. When using the full-step method, 2 of the 4 coils are powered at each step. The default stepper library that comes pre-installed with the Arduino IDE uses this method. The 28BYJ-48 datasheet specifies that the preferred method for driving this stepper is using the half-step method, where we first power coil 1 only, then coil 1 and 2 together, then coil 2 only and so on…With 4 coils, this means 8 different signals
ULN2003 Stepper Motor Driver Board uses ULN2003 DARLINGTON ARRAYS to drive a 4-phase 5-wire UNIPOLAR stepper motor.
Arduino has a built-in Stepper Library with information regarding UNIPOLAR and BIPOLAR Stepper Motors.
Documents:
- Datasheet
- Schematics
- Here is a tutorial for connecting the 28BYJ-48 Stepper Motor to the ULN2003 Stepper Motor Driver Board.
- Good notes regarding Steppers.