9 Degrees of Freedom - Razor IMU
sku SEN-10736 · categoríacategory sensors
factura o tiquete electrónicoprice in USD
electronic invoice or receipt
en stockin stock — envíos desde San José— ships from San José
cantidadquantity
- [✓] Envío desde San José, CR: por Correos de Costa Rica, o retiro en Centro Colón. Costo y plazo en el checkout.Ships from San José, CR: by Correos de Costa Rica, or pickup at Centro Colón. Cost and timing at checkout.
- [✓] Envío gratis con Correos en pedidos desde $200.00 antes de IVA.Free shipping by Correos on orders of $200.00 or more before VAT.
- [✓] Factura electrónica: pídala en el checkout con su cédula o la de su empresa.Electronic invoice: ask for it at checkout with your ID or your company's.
- [✓] PagoPayment: Tarjeta de crédito o débito (Tilopay)Credit or debit card (Tilopay) · Compra-Click (enlace de pago por correo)Compra-Click (payment link by email) · Pagar al retirar en Centro Colón (datáfono)Pay at pickup in Centro Colón (card terminal) · SINPE MóvilSINPE Móvil · Depósito o transferencia bancariaBank deposit or transfer.
- [✓] CuentaAccount: para comprar se inicia sesión.needed to check out. Crear cuentaCreate an account
- [✓] ¿Dudas?Questions? contacto y soportecontact and support
$ cat specs.txt
- grados de libertaddegrees of freedom
- 99
- giroscopiogyroscope
- ITG-3200 (tres ejes)ITG-3200 (triple-axis)
- acelerómetroaccelerometer
- ADXL345, 13 bits, ±16g (tres ejes)ADXL345, 13-bit, ±16g (triple-axis)
- magnetómetromagnetometer
- HMC5883L (tres ejes)HMC5883L (triple-axis)
- microcontroladormicrocontroller
- ATmega328ATmega328
- voltaje de operaciónoperating voltage
- 3.3VDC3.3VDC
- voltaje de entradainput voltage
- 3.5-16VDC3.5-16VDC
- interfazinterface
- Serial (TX/RX)Serial (TX/RX)
- velocidad serial del firmware de ejemploexample firmware baud rate
- 57600bps57600bps
- bootloaderbootloader
- Arduino 8MHz (stk500v1)Arduino 8MHz (stk500v1)
- conector de alimentaciónpower connector
- JST blancoWhite JST
- compatibilidadcompatibility
- FTDI Basic Breakout, Bluetooth Mate, XBee ExplorerFTDI Basic Breakout, Bluetooth Mate, XBee Explorer
- dimensionesdimensions
- 1.1" x 1.6" (28 x 41mm)1.1" x 1.6" (28 x 41mm)
a agregar al carritoadd to cart← → fotosphotosg c ir al carritogo to cart
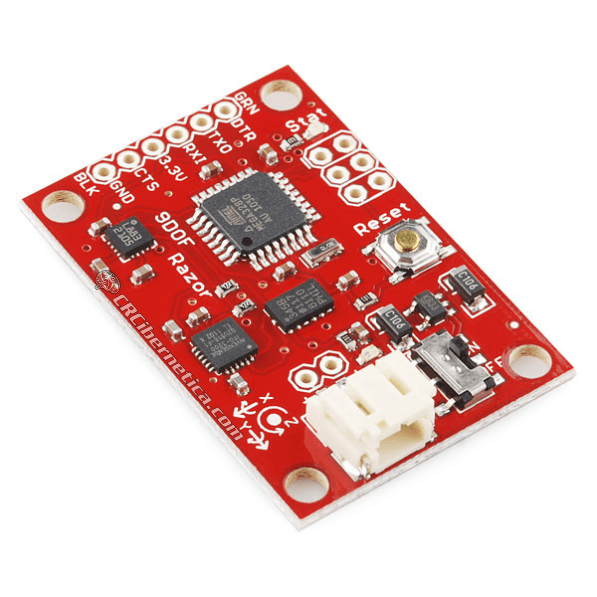
La 9DOF Razor IMU incorpora tres sensores - un ITG-3200 (giroscopio MEMS de tres ejes), ADXL345(acelerómetro de tres ejes) y HMC5883L (magnetómetro de tres ejes) - para brindarle nueve grados de medición inercial. Las salidas de todos los sensores son procesadas por un ATmega328 integrado en la tarjeta y se envían por una interfaz serial. Esto permite usar la 9DOF Razor como un mecanismo de control muy potente para UAVs, vehículos autónomos y sistemas de estabilización de imagen.
La tarjeta viene programada con el bootloader de Arduino a 8MHz (stk500v1) y un firmware de ejemplo que muestra las salidas de todos los sensores. Simplemente conéctese a los pines seriales TX y RX con un 3.3V FTDI Basic Breakout, abra un programa de terminal a 57600bps y un menú le guiará en la prueba de los sensores. Puede usar el Arduino IDE para cargar su código en la 9DOF; solo seleccione ‘Arduino Pro or Pro Mini (3.3v, 8mhz) w/ATmega328’ como su tarjeta.
La 9DOF opera a 3.3VDC; cualquier alimentación suministrada al conector JST blanco será regulada a este voltaje de operación - nuestras baterías LiPo son una excelente opción de fuente de poder. El header de salida está diseñado para acoplarse con nuestra tarjeta 3.3V FTDI Basic Breakout, de modo que puede conectar fácilmente la tarjeta al puerto USB de una computadora.
¿Le cuesta elegir una IMU? ¡Nuestra Guía de compra de acelerómetros, giroscopios e IMU podría ayudarle!
Nota: Este producto es una colaboración con Jordi Munoz de 3d Robotics. Una parte de cada venta se destina a ellos para soporte del producto y desarrollo continuo.
Características:
- 9 grados de libertad en una sola tarjeta plana:
- ITG-3200 - giroscopio de tres ejes con salida digital
- ADXL345 - acelerómetro de tres ejes, resolución de 13 bits, ±16g
- HMC5883L - magnetómetro digital de tres ejes
- Salidas de todos los sensores procesadas por el ATmega328 integrado y enviadas mediante un flujo serial
- Función de ejecución automática y menú de ayuda integrados en el firmware de ejemplo
- Los pines de salida coinciden con FTDI Basic Breakout, Bluetooth Mate, XBee Explorer
- Entrada de 3.5-16VDC
- Interruptor de encendido/apagado (ON-OFF) e interruptor de reset
Dimensiones: 1.1" x 1.6" (28 x 41mm)
Documentos:
- Esquemático
- Archivos Eagle
- Hoja de datos (ITG-3200)
- Hoja de datos (ADXL345)
- Hoja de datos (HMC5883L)
- Interfaz gráfica en Python
- Código AHRS
- Tutorial AHRS/Head-tracker (¡Gracias Peter!)
- GitHub
The 9DOF Razor IMU incorporates three sensors - an ITG-3200 (MEMS triple-axis gyro), ADXL345(triple-axis accelerometer), and HMC5883L (triple-axis magnetometer) - to give you nine degrees of inertial measurement. The outputs of all sensors are processed by an on-board ATmega328 and output over a serial interface. This enables the 9DOF Razor to be used as a very powerful control mechanism for UAVs, autonomous vehicles and image stabilization systems.
The board comes programmed with the 8MHz Arduino bootloader (stk500v1) and some example firmware that demos the outputs of all the sensors. Simply connect to the serial TX and RX pins with a 3.3V FTDI Basic Breakout, open a terminal program to 57600bps and a menu will guide you through testing the sensors. You can use the Arduino IDE to program your code onto the 9DOF, just select the ‘Arduino Pro or Pro Mini (3.3v, 8mhz) w/ATmega328’ as your board.
The 9DOF operates at 3.3VDC; any power supplied to the white JST connector will be regulated down to this operating voltage - our LiPo batteries are an excellent power supply choice. The output header is designed to mate with our 3.3V FTDI Basic Breakout board, so you can easily connect the board to a computer’s USB port.
Having a hard time picking an IMU? Our Accelerometer, Gyro, and IMU Buying Guide might help!
Note: This product is a collaboration with Jordi Munoz of 3d Robotics. A portion of each sales goes back to them for product support and continued development.
Features:
- 9 Degrees of Freedom on a single, flat board:
- ITG-3200 - triple-axis digital-output gyroscope
- ADXL345 - 13-bit resolution, ±16g, triple-axis accelerometer
- HMC5883L - triple-axis, digital magnetometer
- Outputs of all sensors processed by on-board ATmega328 and sent out via a serial stream
- Autorun feature and help menu integrated into the example firmware
- Output pins match up with FTDI Basic Breakout, Bluetooth Mate, XBee Explorer
- 3.5-16VDC input
- ON-OFF control switch and reset switch
Dimensions: 1.1" x 1.6" (28 x 41mm)
Documents:
- Schematic
- Eagle Files
- Datasheet (ITG-3200)
- Datasheet (ADXL345)
- Datasheet (HMC5883L)
- Python Graphic interface
- AHRS Code
- AHRS/Head-tracker Tutorial (Thanks Peter!)
- GitHub